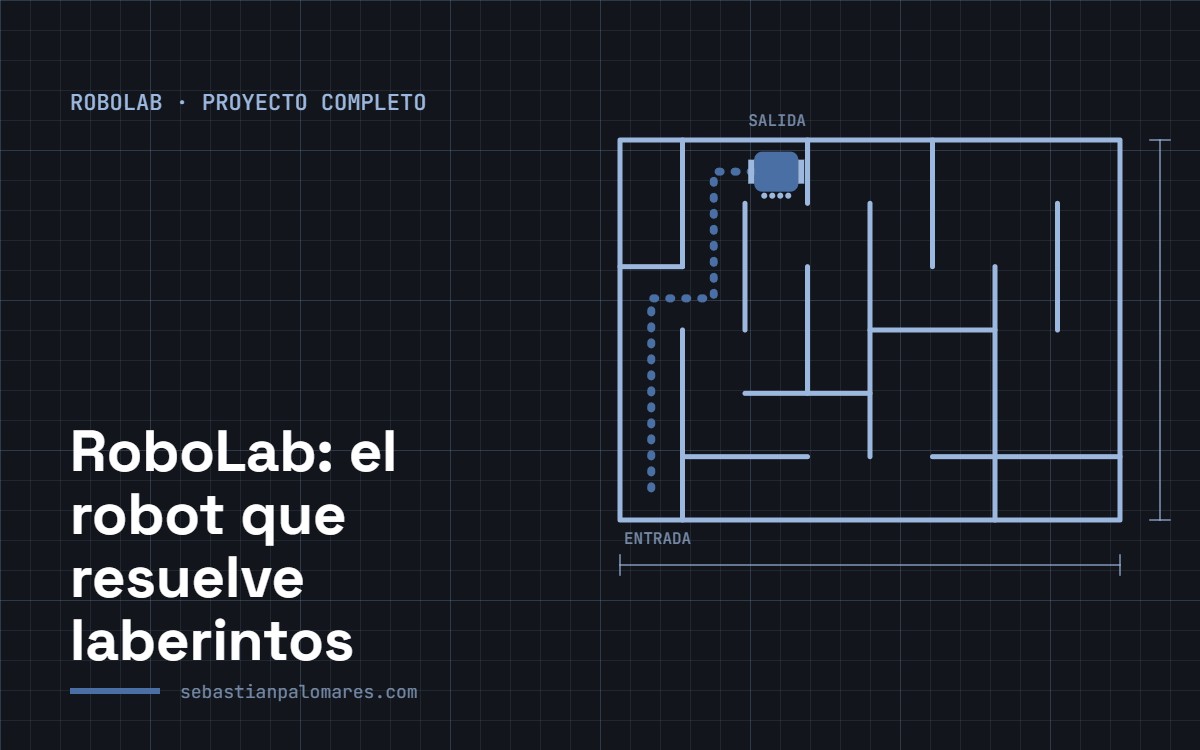
Entre 2011 y 2013 este blog fue el cuaderno de bitácora de mi proyecto fin de carrera: RoboLab, un robot móvil autónomo capaz de resolver laberintos. Lo fui contando en más de veinte entradas sueltas, así que aquí lo reúno todo en orden, desde la propuesta hasta la segunda versión, para que puedas seguirlo de principio a fin.
- Cerebro
- Arduino Duemilanove (ATmega328)
- Sensores
- 8 sensores de reflexión CNY70 y 2 bumpers
- Motores
- 2 servos trucados a rotación continua
- Driver
- L293B (puente H)
- Alimentación
- Batería de 9 V regulada a 5 V
- Estructura
- Metacrilato de 3 mm, tornillos y separadores
- Placas
- PCB caseras por atacado químico
- Resultado
- Matrícula de Honor
1. El planteamiento
Todo empezó con la propuesta de anteproyecto: diseñar y construir un robot capaz de moverse solo y convertirlo en un agente reactivo con memoria. En el inicio del proyecto expliqué para qué nacía este blog, y en la estructura del laberinto definí el escenario: una cuadrícula negra sobre fondo blanco que marca por dónde puede moverse el robot.
2. Los sensores: el CNY70
Para leer las líneas del laberinto elegí el sensor de reflexión CNY70. Primero lo probé con un LED en Empezando con el CNY70, después expliqué cómo funciona por dentro (un fotodiodo que emite y un fototransistor que recibe) y por último decidí cuántos sensores usar y dónde colocarlos según la configuración diferencial del robot.
3. El cerebro y la alimentación
Antes de conectar nada repasé las características del Arduino Duemilanove: entradas, salidas, PWM y entradas analógicas disponibles. Con eso dibujé el diagrama de bloques del robot y diseñé el regulador de tensión a 5 V, que protege la electrónica de los picos que provocan los motores al arrancar y parar. Los motores van gobernados por el driver L293B en puente H, y el código lo escribí con el entorno de desarrollo de Arduino.
4. De la simulación a la placa
Para no montar y desmontar circuitos en la protoboard busqué un simulador de circuitos y me quedé con PCB Wizard y Livewire. Con ellos hice mis primeras pruebas de diseño de PCB por atacado químico. Los resultados no me convencieron del todo, así que di el salto a Eagle, un software de diseño electrónico mucho más profesional.
5. Montaje y primera versión
El primer prototipo ya tenía su plataforma de metacrilato, dos servos y una rueda loca. Tras muchas horas de pruebas, RoboLab v1 fue una realidad: ocho sensores de reflexión, dos bumpers y Arduino como cerebro, encontrando la salida del laberinto.
Mi primera PCB casera falló por el papel: si es demasiado grueso, el tóner se queda pegado al papel y no pasa a la placa. Además, empezar con una placa de doble cara fue demasiado ambicioso (lo cuento en las notas sobre la primera prueba). Y la v1 acabó siendo grande, pesada, lenta y con doble alimentación: de ahí salieron los objetivos de la v2.
6. La segunda versión
Después de presentarlo saqué mis conclusiones sobre la primera versión: el hardware funcionaba, pero el robot no era inteligente; solo resolvía laberintos desde un estado de partida fijo. Con esa lista de mejoras arranqué la v2 del robot de laberinto, más pequeña, más ligera y más rápida.
Todas las entradas de la serie
- Empezando con el CNY70
- Inicio del proyecto
- Propuesta de anteproyecto presentada
- Preparación del primer prototipo de robot
- Estructura del laberinto y aproximación a los sensores
- Funcionamiento de los sensores de reflexión CNY70
- Driver para los motores: L293B (puente H)
- Simuladores de circuitos electrónicos
- Análisis del simulador PCB Wizard + Livewire
- Haciendo pruebas con el diseño de las PCB
- Notas sobre la primera prueba
- Diagrama de bloques para el diseño del robot
- Eagle, un software para diseño electrónico
- Características de Arduino Duemilanove USB
- Sensores CNY70
- Regulador de tensión a 5 V
- Entorno de desarrollo para Arduino
- RoboLab v1 ya es una realidad
- Conclusiones sobre la primera versión del robot
- Objetivos del RoboLab v2
- Comenzando la v2 del robot de laberinto
¿Tienes un proyecto RC o de impresión 3D? Escríbeme.